

La evolución del servomotor industrial es la historia de cómo el motor eléctrico pasó de generar movimiento a poder controlarlo con precisión.
Las primeras arquitecturas de servo modernas estuvieron muy vinculadas a motores de corriente continua y sistemas de realimentación relativamente simples. Después llegaron nuevas geometrías, motores de CA, imanes permanentes, encoders de mayor resolución y servo drives cada vez más potentes.
El resultado actual es un sistema capaz de controlar posición, velocidad, par y dinámica de movimiento dentro de un lazo cerrado.
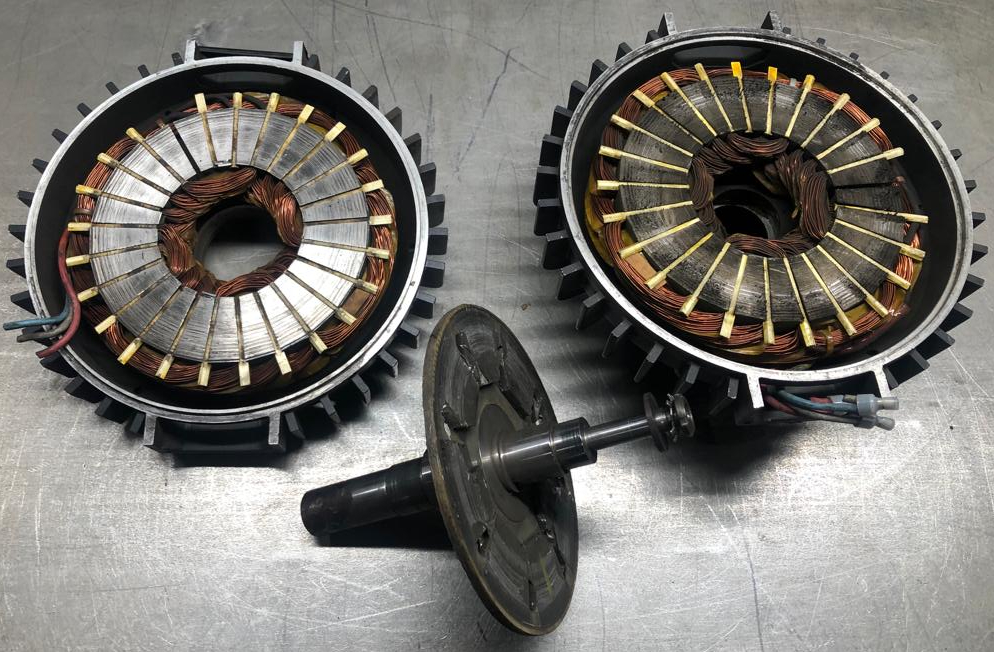
ANTES
Motor + conmutación + realimentación básica.
Las primeras arquitecturas servo modernas dependían de motores de CC, escobillas, tacómetros y sistemas de control mucho más simples que los actuales.
AHORA
Motor + servo drive + feedback digital + control cerrado.
El servosistema actual integra electrónica de potencia, algoritmos de control y sensores de alta resolución para responder con rapidez y precisión.
ANTECEDENTES
Nikola Tesla y el desarrollo de la corriente alterna
Nikola Tesla (1856–1943) no fue el inventor del servomotor, pero sus trabajos en corriente alterna, motores de inducción y campo magnético rotativo forman parte de los antecedentes tecnológicos que hicieron posible el desarrollo posterior de los accionamientos eléctricos modernos.
A finales del siglo XIX desarrolló y patentó soluciones fundamentales para los sistemas polifásicos de corriente alterna y los motores de inducción.
La historia del servomotor pertenece a una evolución posterior, pero se apoya en principios electromagnéticos desarrollados durante aquella etapa.
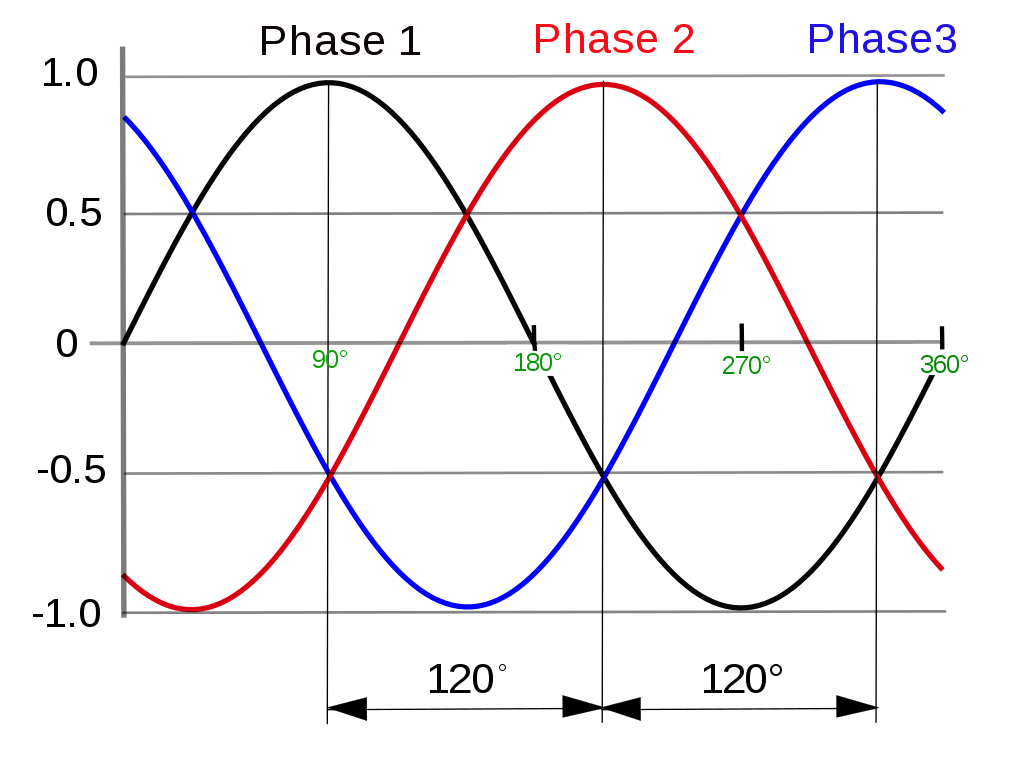
El principio que hace girar un motor de CA
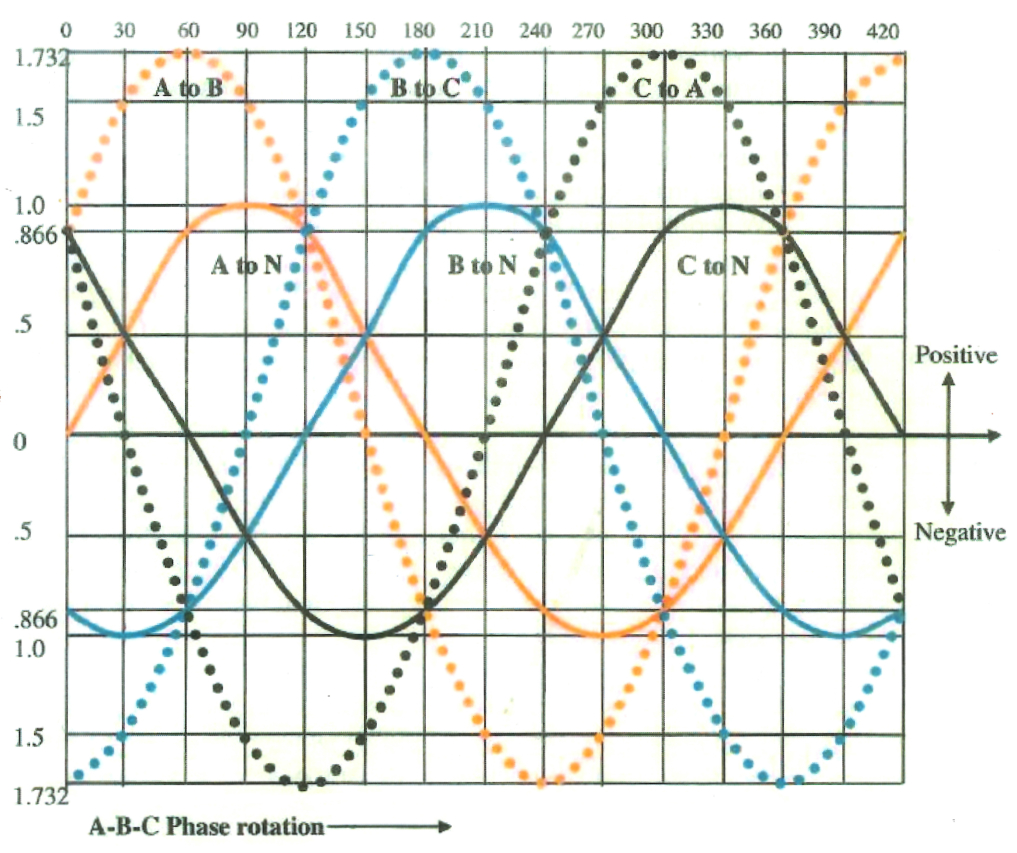
La generación de un campo magnético rotativo mediante corrientes alternas desfasadas constituye uno de los fundamentos de muchas máquinas eléctricas posteriores.
Con el tiempo, electrónica de potencia, sensores y control digital permitieron utilizar estos principios dentro de sistemas capaces de gobernar el movimiento de forma mucho más precisa.
Un servomotor no es solo un motor
La capacidad servo aparece cuando el motor trabaja dentro de un sistema de control con realimentación.
Motor, sensor y servo drive forman una arquitectura de movimiento.
PRIMERAS ARQUITECTURAS SERVO
Del motor de disco de CC a las primeras soluciones de CA
Entre las arquitecturas que marcaron la evolución del servomotor industrial moderno estuvieron los denominados motores de disco. Su baja inercia y capacidad de respuesta los hicieron interesantes para aplicaciones donde era necesario modificar rápidamente velocidad y posición.
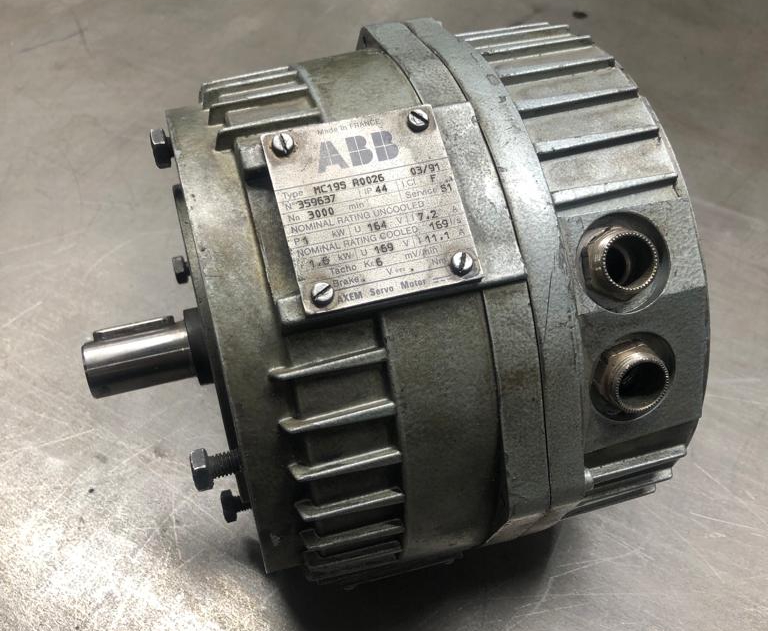
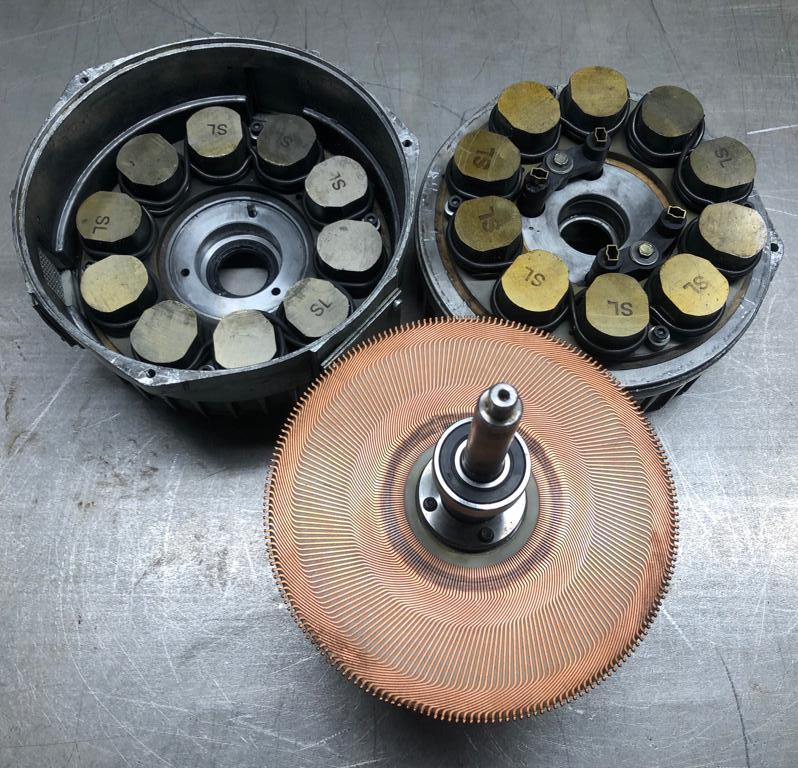
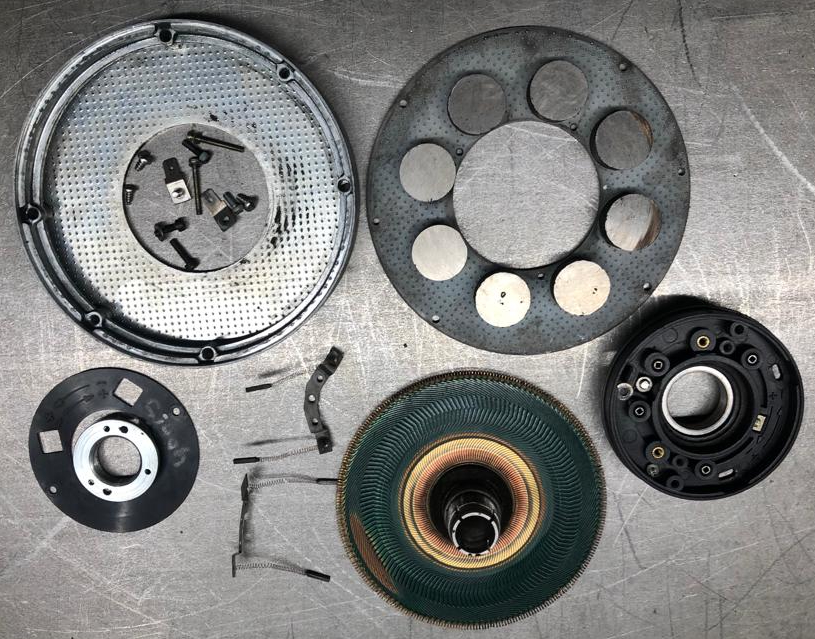
Motor de disco de CC
Limitaciones del sistema
La evolución hacia motores de disco de CA
Posteriormente aparecen arquitecturas de disco alimentadas en corriente alterna trifásica. En estas soluciones cambia la distribución de imanes y devanados respecto a los motores de CC y desaparece la necesidad de realizar la conmutación principal mediante escobillas.
Para conocer la posición eléctrica del rotor se incorporan sensores que permiten sincronizar correctamente la conmutación de las fases.
ARQUITECTURA MODERNA
Del colector y las escobillas al servomotor trifásico de imanes permanentes
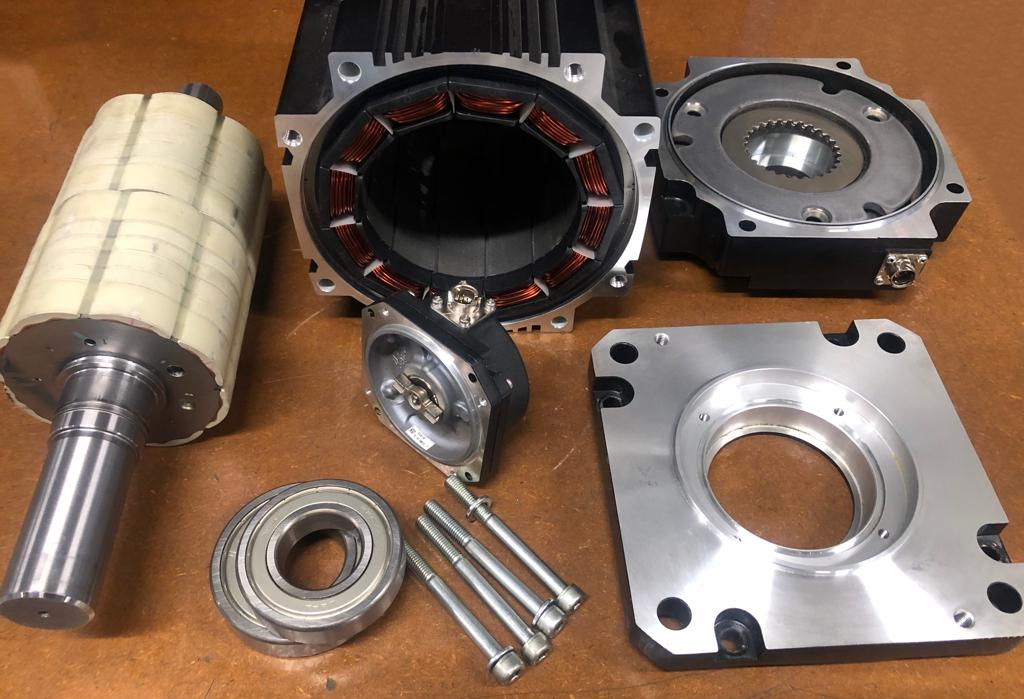
En los servomotores de CC clásicos, el estator incorpora imanes permanentes y el rotor dispone de devanados conectados a un colector con escobillas.
En buena parte de los servomotores de CA modernos, esta arquitectura se invierte conceptualmente: los devanados trifásicos se sitúan en el estator y los imanes permanentes forman parte del rotor.
La eliminación de la conmutación mecánica permite reducir mantenimiento y trabajar con estrategias de control electrónico mucho más avanzadas.
Campo magnético rotativo y control electrónico
Las corrientes trifásicas aplicadas al estator generan un campo magnético rotativo. El servo drive controla la corriente de las fases y sincroniza ese campo con la posición del rotor. De esta forma puede gobernar el par desarrollado por el motor y responder a las consignas de movimiento.
La precisión del sistema depende de la combinación entre motor, electrónica de potencia, algoritmo de control, feedback y mecánica.
El salto decisivo no fue solo cambiar el motor: fue cerrar el lazo de control
Cuando el sistema conoce lo que realmente está haciendo el eje puede comparar, corregir y volver a actuar.
Ahí está la esencia del servosistema.
FEEDBACK
Encoder, resolver y otros sistemas de realimentación
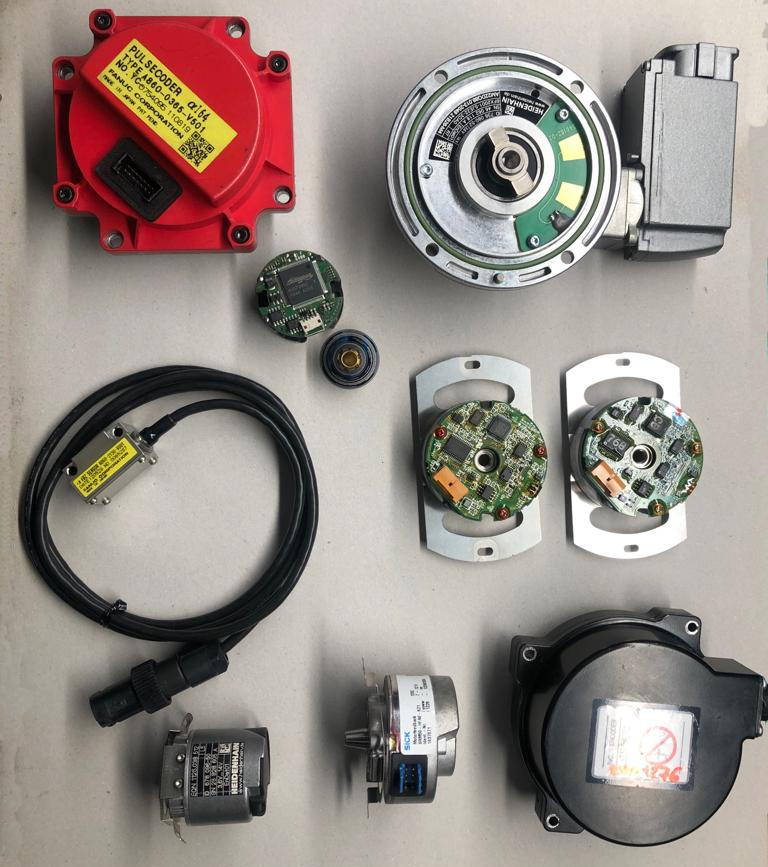
El dispositivo de realimentación gira solidario al eje y proporciona al sistema información sobre el movimiento real.
Dependiendo del servomotor pueden utilizarse sensores Hall, resolver, encoder incremental, encoder absoluto o interfaces digitales de alta resolución.
Esa información vuelve al servo drive, que la compara con la consigna y corrige continuamente el comportamiento del motor.
Qué nos va a aportar el feedback
Resolución no es lo mismo que precisión
APLICACIONES
Por qué el servomotor se ha convertido en una pieza clave de la automatización
La evolución del servomotor ha permitido desarrollar sistemas de movimiento con una combinación cada vez mayor de precisión, velocidad de respuesta, par y capacidad de sincronización.
Un servomotor no se define únicamente por el motor eléctrico. Es el conjunto formado por actuador, sensor y electrónica de control lo que permite ejecutar perfiles de movimiento complejos.
Movimiento preciso y repetible
Los servosistemas se utilizan cuando una aplicación necesita variar rápidamente velocidad, posición o par y repetir el movimiento de forma controlada.
Esto explica su presencia en robótica industrial, maquinaria CNC, automatización, packaging, manipulación y líneas de producción.
En estas aplicaciones la calidad del movimiento depende de toda la cadena: motor, feedback, servo drive, cableado, mecánica y parametrización.
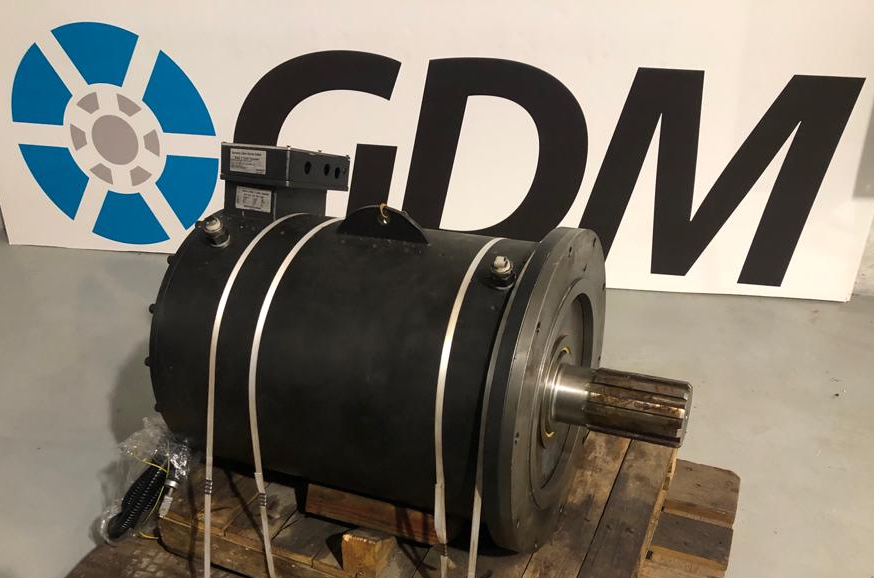
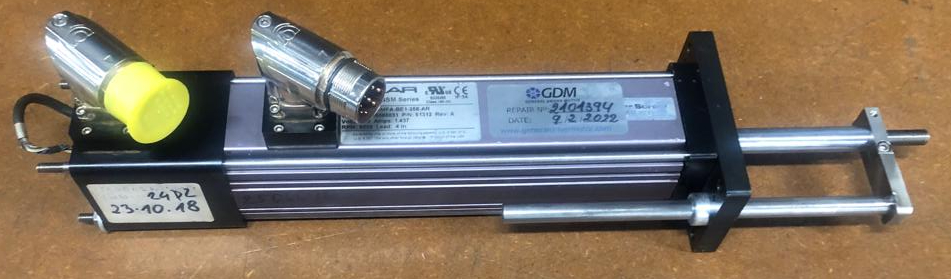
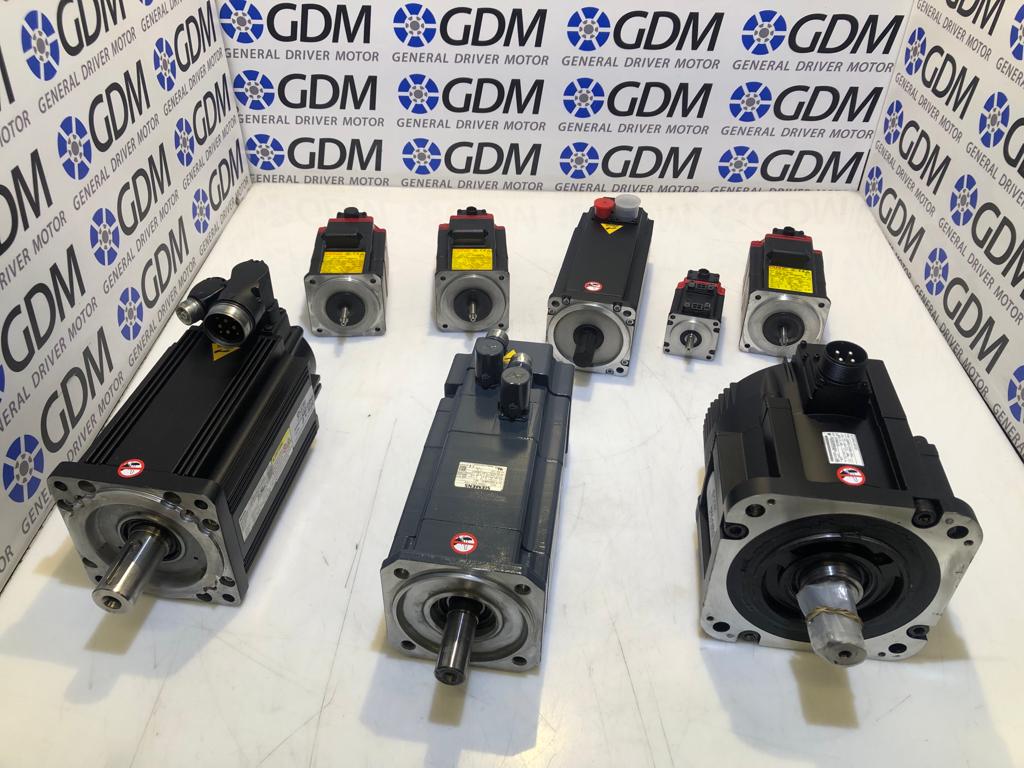
La evolución continúa dentro del propio servosistema
Más resolución, mejores algoritmos, comunicaciones más rápidas y electrónica de potencia más eficiente han cambiado radicalmente la respuesta de los ejes.
Pero cuanto más sofisticado es el sistema, más importante es diagnosticarlo como un conjunto.
MANTENIMIENTO
Qué cambia cuando el servomotor envejece
La tecnología ha evolucionado, pero las averías siguen apareciendo en diferentes puntos del sistema.
Rodamientos, aislamiento, imanes, conectores, encoder o resolver, cableado y servo drive pueden alterar el comportamiento del eje.
Por eso, ante una alarma o una pérdida de precisión, el objetivo no debería ser sustituir automáticamente el componente que aparece en el mensaje de error, sino identificar la causa real dentro del servosistema.
Síntomas que conviene vigilar
Elementos que deben revisarse
¿Tu servomotor ha perdido precisión, presenta alarmas o trabaja de forma irregular?
Podemos valorar el equipo y su sistema de realimentación para orientar el diagnóstico antes de sustituir componentes sin conocer el origen real del fallo.
Del motor de disco al servosistema digital: la evolución continúa
La tecnología cambia, pero el objetivo sigue siendo el mismo: controlar el movimiento con rapidez, precisión y fiabilidad.


